


專訪越擎科技 | 大尺寸機器人3D打印落地難?iRobotCAM離線編程給出解法
從機器人“會運動”到“會制造”,工業(yè)軟件成為機器人3D打印產(chǎn)業(yè)化關(guān)鍵
近年來,3D打印技術(shù)正在從消費級產(chǎn)品制造,快速向工業(yè)制造領(lǐng)域縱深發(fā)展。如果說桌面級3D打印解決的是“小尺寸、快速成型”的需求,那么機器人3D打印正在探索的是“大尺寸、高復雜度、高性能材料制造”的未來。航空航天結(jié)構(gòu)件、汽車輕量化部件、大型建筑構(gòu)件、碳纖維復合材料零件,越來越多傳統(tǒng)制造難以實現(xiàn)的結(jié)構(gòu),正在通過機器人增材制造技術(shù)成為可能。在這一過程中,工業(yè)機器人憑借多自由度、高柔性以及大工作空間優(yōu)勢,成為大尺寸3D打印的重要執(zhí)行平臺。但機器人3D打印真正實現(xiàn)產(chǎn)業(yè)化,并不僅僅依靠機器人本體。從技術(shù)架構(gòu)來看,機器人3D打印主要包含三個核心環(huán)節(jié):
機器人硬件平臺:負責空間運動和制造執(zhí)行;
控制系統(tǒng):負責機器人運動控制;
機器人離線編程與增材制造軟件:負責模型解析、路徑規(guī)劃、運動優(yōu)化以及工藝控制。
其中,工業(yè)軟件正在成為機器人3D打印從“實驗室驗證”走向“產(chǎn)業(yè)應用”的核心基礎(chǔ)。傳統(tǒng)機器人編程方式高度依賴工程師現(xiàn)場示教,而面對3D打印這種連續(xù)軌跡、多軸聯(lián)動、復雜曲面的制造場景,傳統(tǒng)方法已經(jīng)難以滿足快速開發(fā)和柔性生產(chǎn)需求。因此,機器人離線編程軟件正在成為機器人智能制造體系中的關(guān)鍵基礎(chǔ)設(shè)施。作為國內(nèi)工業(yè)機器人軟件企業(yè),南京越擎信息科技有限公司推出的 iRobotCAM具身智能機器人設(shè)計與離線編程軟件,正是圍繞具身智能機器人設(shè)計、離線編程以及虛擬調(diào)試構(gòu)建的一體化工業(yè)軟件平臺。
近日,我們采訪越擎科技創(chuàng)始人唐懷磊先生,深入探討機器人3D打印產(chǎn)業(yè)的發(fā)展趨勢,以及工業(yè)軟件如何推動大尺寸增材制造快速落地。

主持人:首先,請介紹一下越擎科技以及iRobotCAM的發(fā)展定位。
唐懷磊:南京越擎信息科技有限公司是一家專注機器人工業(yè)軟件研發(fā)的企業(yè),核心產(chǎn)品iRobotCAM定位是一款具身智能設(shè)計與離線編程仿真平臺,同時覆蓋具向智能設(shè)計,機器人離線編程、虛擬調(diào)試等應用方向。目前,工業(yè)機器人應用正在從傳統(tǒng)自動化向智能制造演進。過去,機器人更多承擔焊接、搬運、噴涂等標準化任務,而未來機器人需要面對更加復雜的制造環(huán)境,主要包括非標準化加工, 小批量柔性制造, 復雜曲面加工, 增材制造, 智能化生產(chǎn)。
這些應用對于機器人軟件提出了更高要求。iRobotCAM希望解決的問題,就是通過數(shù)字化方式降低機器人應用門檻,讓工程師能夠在虛擬環(huán)境中完成機器人設(shè)計、工藝規(guī)劃、軌跡優(yōu)化以及程序生成。目前,iRobotCAM基于三維CAD幾何內(nèi)核平臺開發(fā),以CAD數(shù)據(jù)為基礎(chǔ),從架構(gòu)上解決三維建模場景中存在的應用精度問題,通過建立工業(yè)機器人的數(shù)字化場景,滿足機器人焊接,噴涂,雕刻,拋光打磨,激光切割,電弧增材,碳纖維3D打印等高精度的應用場景。

主持人:機器人3D打印涉及建筑、航空、汽車等多個行業(yè),不同行業(yè)需求差異巨大,如何理解機器人3D打印的核心技術(shù)?
唐懷磊:機器人3D打印實際上是機器人技術(shù)、CAD技術(shù)、運動規(guī)劃技術(shù)以及增材制造工藝的融合。從工業(yè)軟件角度來看,核心挑戰(zhàn)主要包括幾個方面。
第一,三維模型到機器人運動軌跡的轉(zhuǎn)換
普通3D打印設(shè)備通常采用固定坐標體系,而機器人3D打印擁有多個自由度,工業(yè)軟件需要完成三維模型解析,打印路徑規(guī)劃,機器人姿態(tài)計算,多軸運動優(yōu)化,軌跡仿真驗證。尤其是在復雜曲面打印過程中,機器人末端姿態(tài)變化會直接影響打印質(zhì)量。
第二,實現(xiàn)制造過程的數(shù)字化驗證
機器人打印不像傳統(tǒng)加工設(shè)備,機器人運動過程中可能存在奇異點,碰撞風險,超出運動范圍,姿態(tài)不合理。因此,需要通過虛擬仿真提前驗證。
iRobotCAM具備機器人數(shù)字化場景構(gòu)建能力,可以通過虛擬環(huán)境完成機器人運動分析和加工驗證。
第三,實現(xiàn)行業(yè)工藝快速適配
不同材料、不同應用,對打印路徑要求完全不同。例如: 建筑打印關(guān)注連續(xù)堆疊效率; 航空制造關(guān)注材料性能; 碳纖維打印關(guān)注纖維方向控制。因此,機器人3D打印軟件必須具備開放工藝架構(gòu)。
舉兩個具體的例子,機器人本體的運動仿真,普通工業(yè)機器人大多是六個自由度,而由于3D打印的工藝不同,部分并聯(lián)機器人有 十幾個自由度了,而iRobotCAM目前支持數(shù)十個自由度的機器人設(shè)計與仿真;由于打印工藝各不相同,對精度要求不一,為了滿足不同的3D打印的精度需求,iRobotCAM提供微米級的精度控制,滿足半導體設(shè)備等高精度應用需求。技術(shù)層面上,iRobotCAM的技術(shù)儲備上提供了大量的冗余空間,更有彈性的滿足各類3D打印新工藝的應用需求。

主持人:目前機器人3D打印在建筑行業(yè)有哪些應用?
唐懷磊:建筑領(lǐng)域是機器人3D打印最具潛力的應用方向之一。傳統(tǒng)建筑施工存在人工成本高、周期長、復雜結(jié)構(gòu)實現(xiàn)困難等問題。機器人3D打印可以通過自動化方式完成:建筑構(gòu)件制造; 異形結(jié)構(gòu)打印; 混凝土增材制造;定制化建筑組件生產(chǎn)。 相比傳統(tǒng)施工方式,機器人打印能夠提高制造自由度,實現(xiàn)一些傳統(tǒng)工藝難以完成的復雜結(jié)構(gòu)。
不過,建筑打印對于軟件提出了新的挑戰(zhàn)。例如:
大尺寸模型處理:建筑模型通常數(shù)據(jù)量巨大,需要軟件具備高效模型處理能力。
打印路徑規(guī)劃:建筑打印需要連續(xù)軌跡控制,同時考慮材料沉積效果。
虛擬仿真:在真正施工前,需要提前驗證機器人運動范圍和打印效果。
針對建筑3D打印場景,越擎科技開發(fā)了專用打印模塊,通過軟件方式降低大尺寸建筑增材制造應用難度。舉個例子,打印的形態(tài)各不相同,編程的軌跡各不相同,iRobotCAM提供了豐富的軌跡能力,可以快速滿足建筑的創(chuàng)意設(shè)計,通過一鍵打印,用戶無需復雜的操作,即可實現(xiàn)生產(chǎn)。
主持人:越擎科技在機器人3D打印領(lǐng)域有哪些技術(shù)突破?
唐懷磊:
機器人3D打印最大的痛點之一,是專業(yè)門檻較高。過去,一個機器人打印項目往往需要:CAD工程師,機器人調(diào)試工程師,工藝工程師等多個角色協(xié)同完成。而iRobotCAM的技術(shù)架構(gòu)是通過軟件平臺把復雜流程數(shù)字化。
1. 基于CAD的數(shù)據(jù)驅(qū)動
傳統(tǒng)機器人編程更多關(guān)注機器人動作,而機器人制造本質(zhì)來自產(chǎn)品模型。因此,我們希望建立從三維模型 → 工藝規(guī)劃 → 機器人軌跡 → 仿真驗證 → 程序輸出的完整流程。
2. 多機器人品牌支持
工業(yè)現(xiàn)場機器人品牌眾多。iRobotCAM兼容包括ABB、KUKA、發(fā)那科、安川,廣數(shù),華數(shù),圖靈,埃斯頓等上百個機器人品牌,同時支持機器人庫擴展,提高軟件適配能力。
3. 面向增材制造工藝優(yōu)化
目前,iRobotCAM已經(jīng)覆蓋機器人焊接、噴涂、激光加工、電弧增材以及碳纖維3D打印等應用方向。未來,我們希望通過軟件進一步降低機器人增材制造應用成本,讓更多行業(yè)能夠快速采用機器人3D打印技術(shù)。

主持人:目前3D打印主要有哪些技術(shù)路線?機器人3D打印未來有哪些機會?
唐懷磊:目前產(chǎn)業(yè)中的3D打印技術(shù)路線非常豐富。
激光增材制造主要應用在航空航天, 高性能金屬零部件,精密制造領(lǐng)域,主要優(yōu)勢在于材料性能高,制造復雜結(jié)構(gòu)能力強。
建筑3D打印主要應用在建筑結(jié)構(gòu),混凝土構(gòu)件,大型工程制造領(lǐng)域,優(yōu)勢在于尺寸突破傳統(tǒng)設(shè)備限制,自動化程度高。
塑料增材制造主要應用在工業(yè)驗證,快速原型,小批量制造領(lǐng)域。
碳纖維復合材料3D打印主要應用在航空結(jié)構(gòu)件,汽車輕量化部件,高性能工業(yè)產(chǎn)品,主要優(yōu)勢在于高強度,輕量化,結(jié)構(gòu)設(shè)計自由度高。

主持人:未來機器人3D打印的發(fā)展空間在哪里?
唐懷磊:未來機器人3D打印的發(fā)展方向,會從單一設(shè)備應用走向智能制造系統(tǒng)。可能有幾個趨勢:
第一,軟件成為機器人制造核心入口
機器人硬件逐漸標準化之后,真正影響應用效率的是軟件能力。
第二,機器人從執(zhí)行工具走向智能制造平臺
未來機器人不僅完成動作執(zhí)行,還能夠理解制造任務。
第三,AI推動機器人自主制造
隨著人工智能技術(shù)發(fā)展,未來機器人可能實現(xiàn):自動生成制造方案; 自動優(yōu)化打印路徑; 自動調(diào)整工藝參數(shù)。 最終,實現(xiàn)從“人操作機器人”到“人定義任務、機器人自主完成制造”的轉(zhuǎn)變。
結(jié)語:工業(yè)軟件正在打開機器人3D打印產(chǎn)業(yè)化大門
機器人3D打印正在成為智能制造的重要方向。但從實驗室技術(shù)到產(chǎn)業(yè)規(guī)模應用,中間仍然需要解決機器人運動、制造工藝、軟件工具鏈等多個問題。越擎科技通過iRobotCAM構(gòu)建機器人設(shè)計、離線編程和虛擬調(diào)試一體化平臺,希望推動機器人從“能運動”走向“能制造”。隨著工業(yè)軟件、人工智能以及增材制造技術(shù)持續(xù)融合,大尺寸機器人3D打印或?qū)⒃诤娇蘸教臁⒔ㄖ⑿履茉雌囈约跋冗M制造領(lǐng)域迎來更廣闊的發(fā)展空間。


 投訴建議

提交
問設(shè)備、查軟件、贏好禮:小質(zhì)管家上線100天邀你開聊
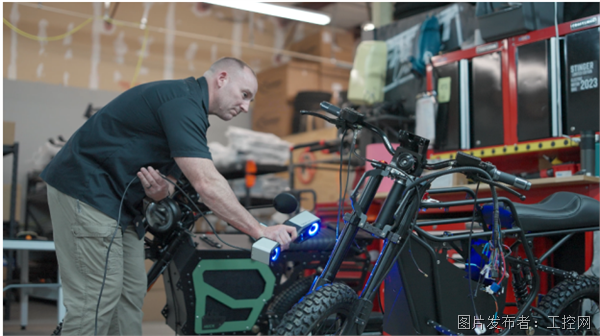
【操作指南】第八期:零部件裝配誤差怎么控?蔡司手持激光掃描+虛擬裝配提前排查
德國精密測量品牌|運動控制中的測量噪聲:低帶寬是否一定意味著更好的位置反饋?
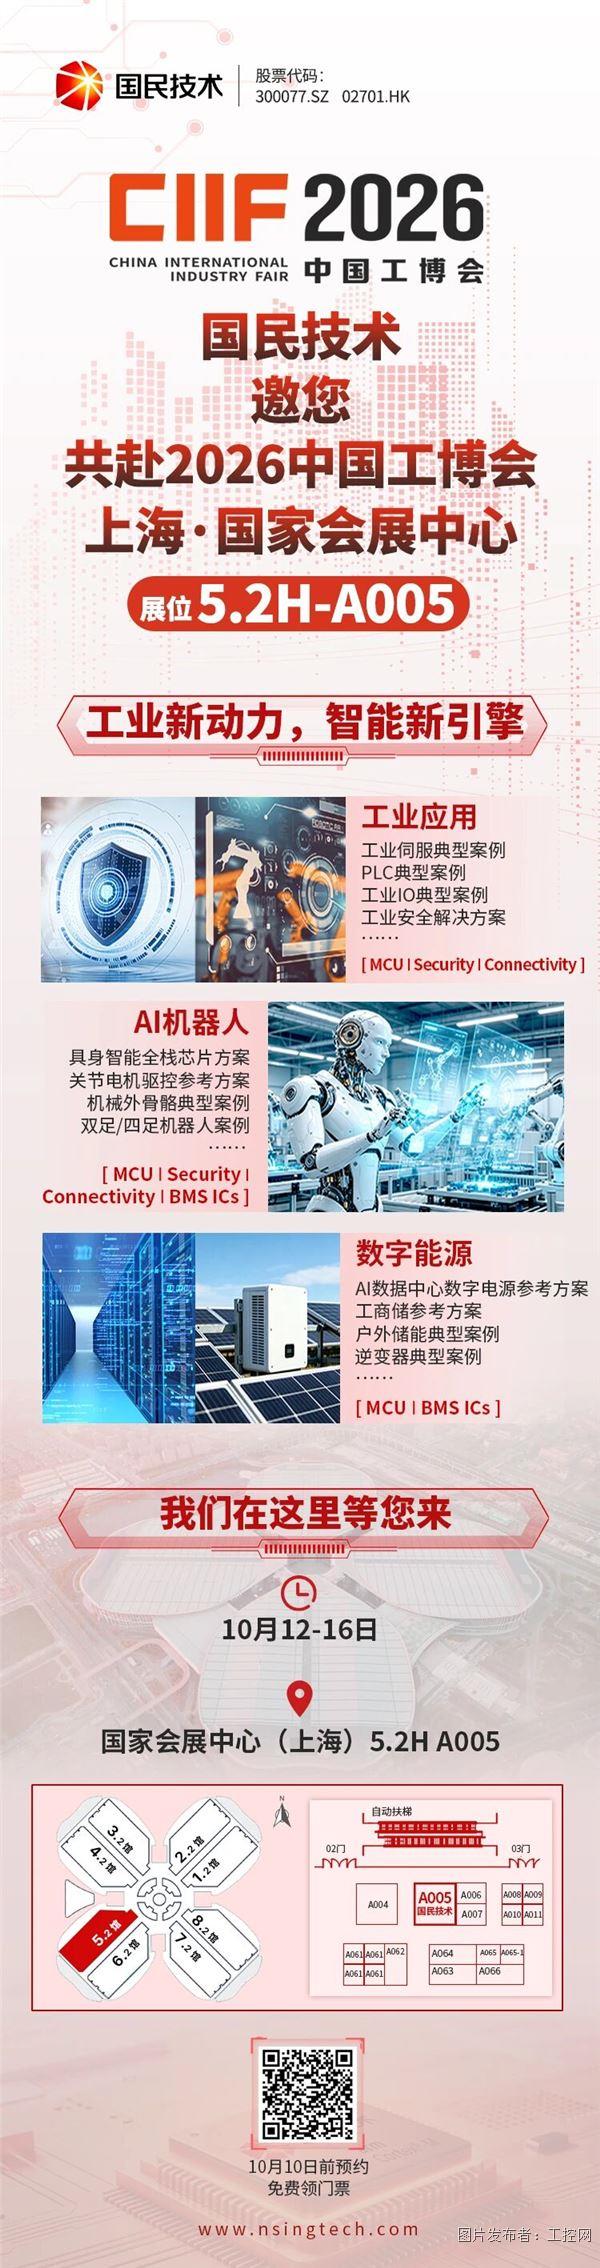
國民技術(shù)亮相 2026 中國工博會,誠邀蒞臨交流
INVENTEC歐紛泰攜最新錫膏、燒結(jié)銀、液冷產(chǎn)品亮相深圳PCIM Asia 2026