


涂膠檢測選2D還是3D視覺?
先說結(jié)論:工藝卡上只要寫了對膠高、膠量、截面積的要求,就得上3D;如果只卡「有沒有膠、寬不寬、偏沒偏」,2D足夠。至于圓盤式、雙激光、四激光怎么挑,比的不是參數(shù)表,是你產(chǎn)線上的機器人跑多快、拐角多不多、膠型多不規(guī)則。
這個問題我在現(xiàn)場被反復(fù)問到,每次答案都不一樣,因為現(xiàn)場條件不一樣。下面把判斷邏輯攤開講。
分水嶺:膠高有沒有公差
2D靠高分辨率照片,用膠線和背景的灰度差、顏色差提取膠條輪廓,再算寬度、位置和連續(xù)性。斷膠、缺膠、溢膠、膠寬超差、軌跡偏移這些它都能穩(wěn)定處理,直膠、曲線膠、直角膠也都跟得上。
3D用激光三角法掃膠條表面,直接拿三維點云,輸出膠寬、膠高、截面積。膠打?qū)捔说荨⒛z被刮蹭、膠量不足,這些2D看不見的問題在點云里會直接顯形。
所以選之前先問自己一句:我這張圖紙上的膠高,有沒有公差?有,就上3D。2D想測高度只能靠標定和膠型穩(wěn)定性估算,換一種膠、換一個批次就不準了。
三種硬件,對應(yīng)三種現(xiàn)場
2D圓盤式把相機、鏡頭、光源集成一體,光源是RGBW四色可調(diào)的,能適應(yīng)不同膠色和工件底色。適合多品類、多顏色共線,只卡膠寬和斷膠的中高速產(chǎn)線,采購成本也更友好。
3D雙激光在兩側(cè)各布一路激光,邊涂邊檢輸出點云和高度數(shù)據(jù),同時支持3D和2D實時顯示。適合有一定膠寬、又必須覆蓋拐角的工件,比如車前后擋風(fēng)玻璃膠。
3D四激光用四路激光做環(huán)形覆蓋,機器人在不改變涂膠姿態(tài)的情況下就能測各個方向的膠寬、膠高、膠偏移和斷膠,拐角這類常規(guī)盲區(qū)也覆蓋進去了。適合高速、多方向、異形截面的膠條。
三者不是誰淘汰誰,而是覆蓋能力越強、能應(yīng)付的工況越極端,對點數(shù)、節(jié)拍和標定的要求也越高。
選之前逐條自查五個問題:膠高有沒有公差?機器人快不快、拐角多不多?換型要停多久?要不要數(shù)據(jù)追溯?預(yù)算多少?——對完,選型自然清楚。
補充兩個高頻追問
3D一定比2D好嗎?不一定。3D信息更全,但成本更高、點云數(shù)據(jù)量大、對算力和標定要求也更高;高速工況下斷膠精度還會受點云密度影響——機器人跑得越快,相鄰兩條激光線的采樣間隔越大,細小斷膠可能被跳過。在膠線和背景對比度高的場景,2D反而更穩(wěn)。
雙激光和四激光差在哪?差在覆蓋角度和盲區(qū)。雙激光適合要覆蓋拐角的工件;四激光做環(huán)形覆蓋,不改變姿態(tài)就能測各個方向,拐角盲區(qū)更小,適合高速、多方向、異形截面的工位。


 投訴建議

提交

汽車前后擋風(fēng)玻璃3D涂膠檢測方案解析
機器視覺在玻璃行業(yè)質(zhì)量檢測中的應(yīng)用
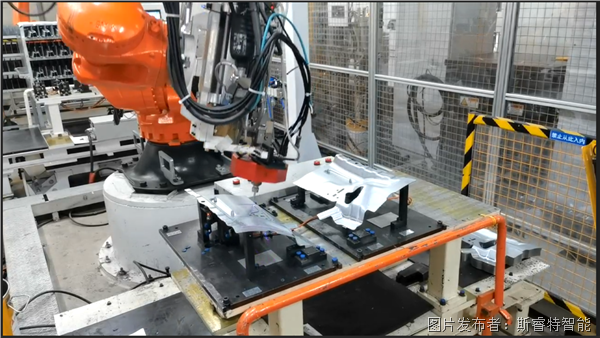
3D四激光涂膠檢測破解涂膠品控盲區(qū)