


3D四激光涂膠檢測破解涂膠品控盲區
一、問題定義:涂膠檢測的技術瓶頸
汽車涂膠工序中溢膠、斷膠、虛膠頻發,直接影響密封性與NVH性能。傳統2D視覺面臨三個結構性難題:機器人經拐角時不改變膠槍旋轉姿態,固定視角傳感器存在幾何盲區;玻璃三角膠等膠型高度差異大,2D無法獲取Z向尺寸;換線調參依賴人工經驗,制約柔性化生產。三者本質是成像幾何受限、三維信息缺失、智能化不足的疊加。
二、技術原理:激光三角法與多光路互補成像
激光三角法是核心技術基礎:激光器以已知角度投射激光線至膠體表面,相機從另一角度捕獲散射圖像,通過像移與幾何關系反算三維坐標。單路激光受限于固定投射角與接收角,拐角內側或機器人遮擋時無法覆蓋完整輪廓。
斯睿特智能以多光路對角互補破解此局限。雙激光方案以兩路藍紫激光對角布置,交替覆蓋各自盲區;四激光方案擴展至四路多角度投射,使任意軌跡方向下至少一束激光覆蓋完整截面,從幾何原理上消除盲區,而非依賴算法補償。
三、工程實現要點
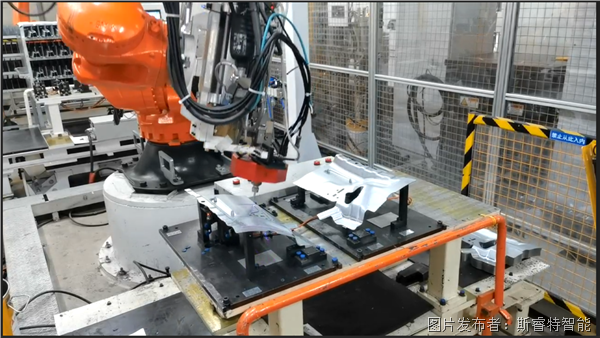
在線跟隨檢測——檢測頭隨膠槍末端同步運動,邊涂邊檢,最高適應800mm/s速度。關鍵技術在于硬件級同步觸發與嵌入式算法實現毫秒級輸出,不占產線節拍。
AI自動上參——系統自動計算最優相機點位并生成涂膠軌跡線,工件偏移時自主搜索定位,路徑變化時自動適應,將調參從"人工經驗驅動"轉為"算法自動驅動"。
Z向高度補償——將實時高度信息前饋至機器人或PLC,鈑金件翹曲時動態調整膠槍Z向位置防碰撞,形成檢測—補償閉環。
四、精度體系與產品配置
型號 | 工作距離 | 檢測精度 | 外形尺寸 |
M1308RGBWM-70-V1 | 70mm | ±0.08mm/pixel | 156×180×59mm |
M1308RGBWM-110-V1 | 110mm | ±0.1mm/pixel | 156×180×59mm |
M1308RGBWM-130-V1 | 130mm | ±0.12mm/pixel | 156×180×59mm |
M1308RGBWM-200-V1 | 200mm | ±0.15mm/pixel | 156×180×59mm |
近距型號精度最高±0.08mm/pixel,遠距型號以±0.15mm/pixel覆蓋大工作距離場景。插撥式快換頭設計,即插即用。
五、數據閉環與行業意義
系統對接MES為每段涂膠生成追溯記錄,NG位置地圖實時導航異常點位,基于海量數據反向分析工藝優化方向,使檢測從"事后剔除"升級為"過程管控+工藝反哺"的雙重價值。斯睿特智能3D四激光方案體現了國產工業AI視覺在涂膠品控領域從跟隨到自主的演進,為汽車制造的進口替代提供了可行路徑。


 投訴建議

提交