


工博會直擊丨萬臺交付后首秀!珞石亮出工業具身智能落地答卷
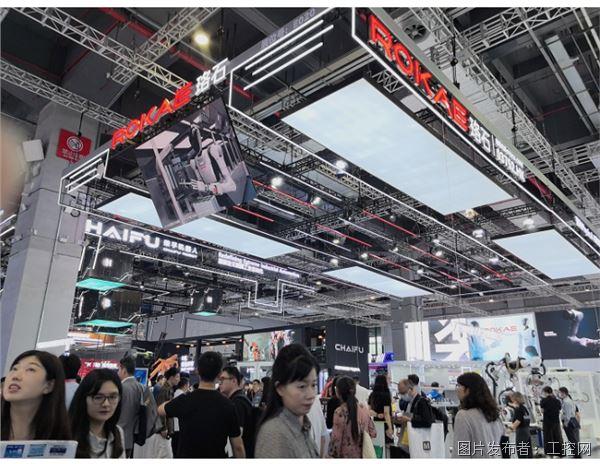
10月12日,2026中國國際工業博覽會在國家會展中心(上海)開幕。珞石機器人攜工業機器人、柔性協作機器人、具身智能機器人全系列產品亮相7.1H-E020展位,以多元應用場景、全棧技術平臺與完整產品矩陣,展現機器人從精密操作到自主作業、從成熟工業應用到具身智能落地的持續進化。
這也是珞石人形力控臂2026年交付突破10000臺后的首次工博會亮相,集中詮釋 “機器人+AI” 深度融入工業體系的工程化實踐成果。
從概念走向量產 面向產線落地的具身智能實踐
當前,具身智能的競爭重心正從“能不能做出來”轉向“能否批量交付、穩定作業,并在產線上持續創造價值”。
本屆工博會,珞石沒有堆砌概念,展位邏輯脈絡清晰連貫:從傳統工業自動化,到柔性協作,再到具身智能,呈現的是機器人能力邊界的持續拓展,也是一條扎根工業現場、從產線 “生長” 出來的技術進化之路。能理解、可交互、會干活的 AI,最終要依靠穩定交付、可持續作業的機器人來兌現。
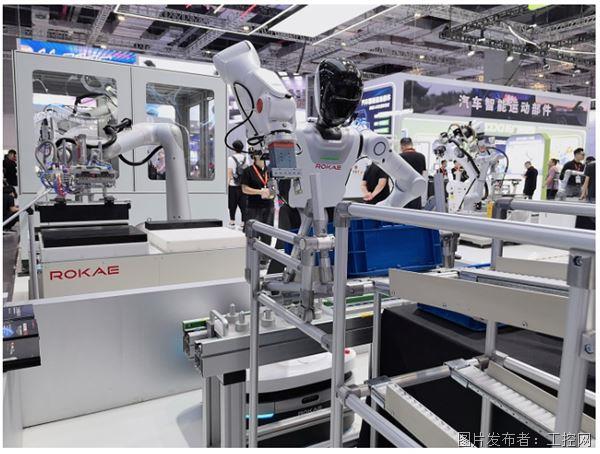
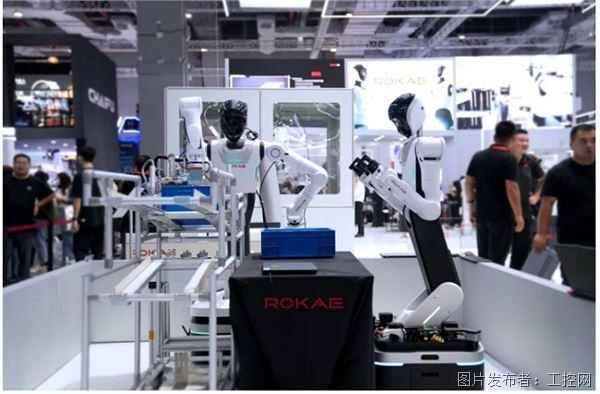
在工廠料箱搬運場景中,珞石逐星H系列輪式人形機器人融合自研ROKAE-Brain具身多模態模型與玄和iNex具身控制系統,結合自主導航、視覺感知和高精度運動控制,完成物料識別、抓取、放置及料箱搬運、轉存等連續任務。相關應用已落地舍弗勒工廠等真實制造場景,充分驗證其在復雜工業環境下的作業泛化能力。
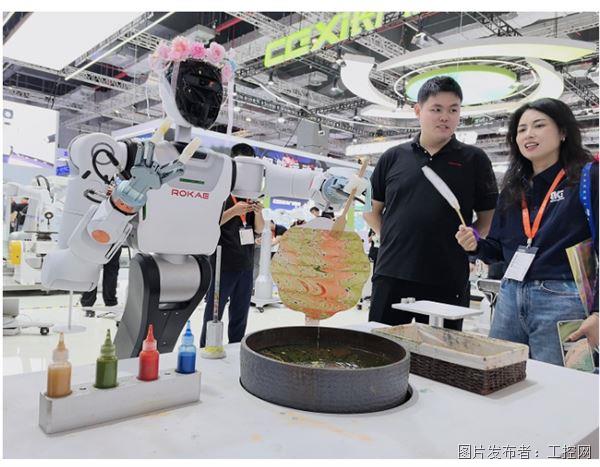
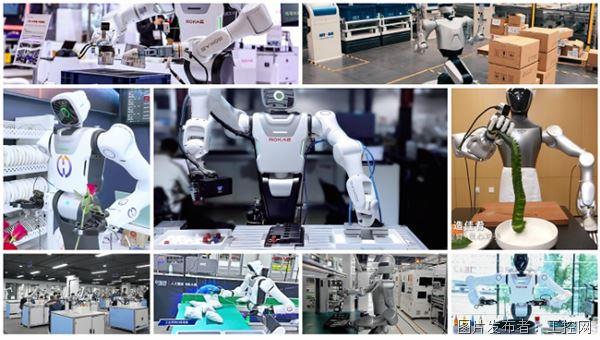
非遺漆扇制作場景中,逐星H通過視覺定位、雙臂協同與柔順力控,完整自主復刻非遺漆扇制作的全流程。
全棧技術協同進化 筑牢具身智能開放底座
看似簡單的流程,背后卻是視覺感知、軌跡規劃、雙臂協作與接觸力控制的協同。機器人不僅要知道目標在哪里,也要規劃移動與操作,還要讓底盤、雙臂和軀干配合完成整個流程。
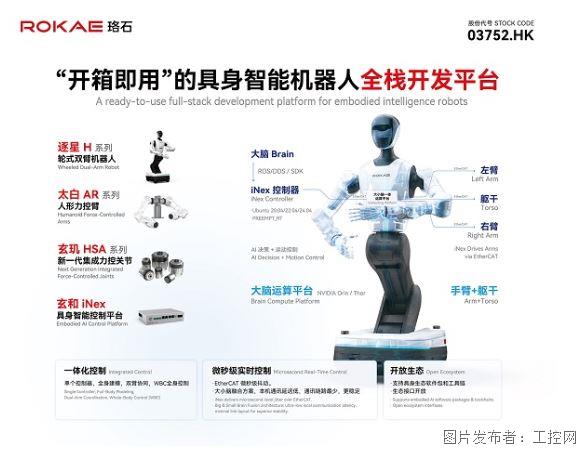
珞石玄和iNex作為All-in-One一體化開放具身智能“小腦”平臺,打通全關節力控與WBC全身運動控制,支持與多模態大模型深度融合。平臺開放SDK、控制算法API,原生支持ROS2,讓產業伙伴無需從零搭建整套系統,而能將更多精力投入模型訓練、算法創新與場景探索,快速開發定制化具身方案,真正做到開箱即用。
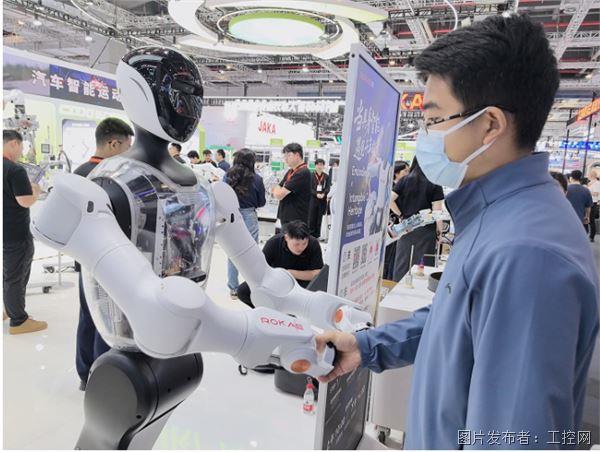
ROKAE-Brain自研多模態具身模型平臺,采用快慢腦結合的模型部署框架,在精密裝配及檢測插接等任務中,基于針對場景的垂類技能模型,結合模仿學習與人類在環強化學習,實現分鐘級策略快速優化,任務成功率可達95%-99%。
只有當感知、決策與執行形成有效協同,機器人才能夠從完成單個動作,進一步走向連續作業與復雜任務執行。
這也是珞石打造“開箱即用”具身智能全棧開發平臺的意義所在。通過標準化硬件、開放控制平臺與完整開發工具鏈,將經過工程實踐積累的底層能力沉淀為可復用的開發基礎,降低產業伙伴的開發門檻,加快具身智能應用落地。
不變的力控基因 延伸的場景邊界
一套沉淀多年的全關節力控技術底座,支撐從算法驗證到規模化產業落地的完整鏈路。在珞石的展位上,力控不是抽象的技術標簽,而是可以親手拖動、實時感知并在精密操作中驗證的工程能力。
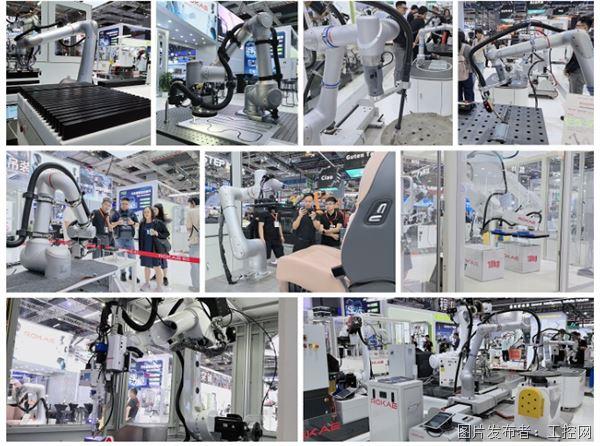
本次工博會,珞石完整展示全關節高精度力感知與高動態力控技術,系統呈現阻抗控制、靈敏碰撞檢測、零力拖動示教與自適應軌跡調整等核心能力。在動態阻抗控制演示中,機械臂結合實時力反饋動態調整機器人與環境交互行為,在運動時保持高剛度,實現快速精準定位,接觸瞬間自動降低剛度,適配環境誤差;碰撞檢測演示中,靈敏度遠優于傳統末端力控方案,一張A4紙即可觸發機械臂響應。
這份 “剛柔并濟” 的交互能力,底層源自力控關節。珞石玄璣HSA系列力控關節內置高精度扭矩傳感器,結合十余年工業級力控算法積累,實現觸覺級關節力感知與高動態力控響應。以此為基礎,太白AR系列人形力控臂采用七自由度搭配十字交叉軸手腕的仿人構型,全系負載自重比1:2,整機力控帶寬超過30Hz,力控分辨率<0.05N,為人形機器人的精密操作與安全交互提供支撐。逐星H系列則進一步融合全向移動底盤、雙7軸人形力控臂與全身運動控制能力,實現移動、感知與操作一體化控制,讓力控從一個工位走向整條產線。
在柔性協作領域,力控同樣落到具體工藝中。xMate ZR系列基于HSA集成力控關節打造,現場展示的光模塊力控插拔結合3D視覺定位與實時力控,自適應調整操作姿態與作用力,降低精密接口碰撞和損傷風險。協作焊接工作站充分釋放全關節力控優勢,手持焊接手柄拖動機器人即可完成示教,系統自動記錄軌跡并一鍵復現。這種簡單直觀的交互方式,吸引眾多觀眾駐足體驗。
回溯技術積累,自2017年以來,珞石機器人便錨定全關節力控技術路線持續深耕,圍繞核心關節、力控算法、本體設計不斷打磨,構建起覆蓋底層硬件與上層控制的完整技術體系。搭載全關節力控技術的柔性協作機器人,已大批量部署在汽車、3C 電子、新能源、金屬加工等行業,在高強度、高要求的真實產線中完成長期驗證。
當技術進一步向具身智能延伸,輸出的不僅是一脈相承的力控基因,更是一整套經過工業實戰淬煉的工程化能力。
多元應用集中呈現 扎根產線的“硬核生產力”
作為同時量產“工業+協作+具身”全系列產品線,實現 3kg-300kg 負載、475mm-3201mm臂展全覆蓋的企業,本屆工博會上,珞石帶來“機器人+AI”如何真正融入工業體系的工程化實踐:AI 免示教焊接、AI飛拍檢測、AI力控裝配、AI智能調參.....讓工藝經驗沉淀為可復用的產線能力,破解示教編程周期長、多品種換型響應慢、工藝質量依賴人工經驗等行業難題。
在汽車制造場景,CR7柔性協作機器人通過高速連續飛拍+AI智能檢測,基于深度學習算法精準識別工藝缺陷,完成汽車座椅多區域、多角度檢測;XB7L工業機器人結合視覺系統與智能算法,結合強化學習技術,實現剎車盤缺陷識別與檢測,已在行業頭部廠商大規模應用;NB220大負載工業機器人憑借高精高速的卓越性能,搭載自研點焊軟件包,適配高強度點焊工況,持續穩定輸出高品質焊點,助力汽車產線提質增效。
在電子制造場景,基于新一代HSA力控關節打造的全新一代ZR6柔性協作機器人,融合全關節力控、動力學控制與緊湊本體構型,進一步拓展柔性自動化應用空間。現場演示的光模塊力控插拔方案,實時感知接觸力并自適應調整作用力,把精密接口碰撞和損傷風險降到最低;NB10工業機器人搭配3D視覺,采用ROKAE+技術,通過xPad2示教器提供專屬工藝包,一站式完成機器人與第三方視覺調試,實現高低壓充電集成模塊無序來料的定位、抓取及裝配全流程。
依托ROKAE+生態合作平臺,珞石持續聯動上下游生態伙伴,以“開放系統+分工協作”的思路,聚焦底層核心技術,賦能合作伙伴發揮工藝優勢,快速開發工藝包和垂直場景模型,打造場景化解決方案,推動技術能力在更多應用中復制落地。
傳統焊接機器人依賴人工逐點示教,珞石帶來多套免示教智能焊接方案,系統自主完成焊縫識別、路徑規劃、參數匹配及全自動焊接作業。方案依托全關節力控技術、動力學算法、振動抑制算法,搭配自研智能焊接工藝包,支持基于電弧傳感、激光傳感等尋位、跟蹤、自適應跟蹤焊接;支持“6+6”十二軸插補協同聯動,支持焊接過程中實時調整、精準控制。
此外,CR35大負載協作機器人面向鋰電電芯模組搬運,憑借35kg負載與2246mm臂展,兼顧大尺寸工件搬運能力與柔性部署需求。工業雙臂協同搬箱子方案采用兩臺NB10工業機器人搭配腰關節,由iNex控制系統統一規劃運動,在兼顧工業級速度與精度的同時,提升作業柔性與協同能力。
回望本屆工博會,珞石所堅持的,是一條務實的具身智能路徑。不追求讓機器人先變成一個"無所不能"的通用智能體,而是先讓機器人真正具備"干活"的能力;不執著于"最像人"的視覺沖擊,而是以“工業+協作+具身”全系列產品為載體,將長期積累的運動控制與力控能力延伸至更復雜的任務場景;不堆砌"通用人工智能"的宏大敘事,而是把"小腦"做到極致,讓AI的指令能真正落到執行層。
面向未來,珞石將繼續堅持全棧自研與開放合作,以“開箱即用”的具身智能全棧開發平臺連接更多產業伙伴,持續夯實物理AI基礎設施能力,推動機器人技術與產業需求深度融合。
從工業制造,到工業具身智能——機器人的進化,正在珞石的展位上,真實發生。
盛況持續
誠邀親臨 7.1H-E020 打卡!
工博會精彩仍在繼續(10月12日–16日),歡迎行業伙伴蒞臨7.1H-E020珞石展位,近距離體驗從工業場景中“長”出來的具身智能,感受具身智能規模化落地的硬核魅力。


 投訴建議

提交
從工博會看國產運動控制變局,信捷如何伺服控制器雙線突圍?
工業具身智能的“神經中樞”:阿帕奇大小腦控制器亮相CIIF 2026

欣旺達/蜂巢/比克/衛藍/珞石/中國科學技術大學教授/中南大學教授······共迎先進電池技術風暴!
深詣機器人工博會新品發布,以強化學習驅動自進化
ABB機器人押注物理AI,工業機器人編程走向學習