


觸覺感知打開人形機器人的能力邊界
人形機器人向來令人心生遐想,如今已從科幻形象演變為現實中的原型產品,有望重塑各行各業,改善人們的日常生活。而人形機器人能否真正賦能產業升級、提升生活品質,取決于機器人領域亟待攻克的一項技術突破:以媲美人類的精準度操控物理環境。真正的靈巧操作,離不開能夠感知物理細節的傳感能力,包括物體軟硬度、表面紋理、易碎程度、位置反饋等細微特征。
攻克這一難題的核心在于觸覺傳感器。它能讓機器人手部擺脫僵硬的工具屬性,蛻變為具備自適應能力、功能多元的智能肢體,在真實環境中完成各類復雜任務。高保真觸覺傳感同樣是人工智能(AI)訓練的關鍵基礎,將為下一代機器人的靈巧操控與自主作業能力提供核心支撐。
機器人·不只需要“看見”世界,更需要“感知”世界。
視覺和觸覺
機器人操作歷來倚重基于視覺技術的視覺系統。然而,視覺處理屬于計算密集型任務,需要強大的算力來處理視覺數據。這類系統在許多任務中表現有效,但當機器人需要與體積微小、易變形或視覺不可見的物體交互時,往往難以滿足需求。
為突破這方面的限制,ADI公司率先開始研發一款多模態觸覺傳感原型,為機器人操控閉環引入相輔相成的物理感知能力。
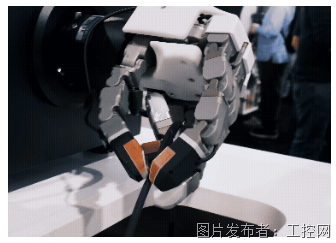
NVIDIA GTC 2026大會上,基于AI的RJ45網線操作演示
多模態觸覺傳感
傳統機械手依賴力傳感器與力矩傳感器,而人類在與物體交互時,觸覺感知要豐富得多。要在機器人技術中復刻這種復雜感知能力,就需要多模態觸覺傳感技術,也就是將多種傳感模態融合集成至機器人的指尖和掌心。
所需的傳感模態包括但不限于:
●壓力和力傳感器
檢測夾持力度、物體操作阻力、剪切力分布等。
●溫度傳感器
辨識物體熱學特性,對操控熱敏材料至關重要。
●麥克風
采集聲學信號和振動信號,實現表面紋理識別,以及連接器咔噠聲等各類可聽事件的檢測。
●加速度計
檢測三維空間加速度矢量,實現指尖高精度運動控制。
多模態傳感數據需要被高頻采集和讀取,以保障機器人能夠快速響應。由此會產生海量數據流,需借助AI算法進行數據融合與場景解讀。任何觸覺傳感器都能感知力的變化,而AI可對力的變化進行解析。例如,AI不只是得出力的變化情況,還能判斷玻璃杯是否正在滑脫,并即時調整夾持力度。
實現工業級傳感器的量產,是研發高精度機械手的關鍵。ADI正在研發觸覺傳感原型,分辨率達到人類指尖的五倍。各類傳感模態是傳感器融合的典型應用,旨在為人形機械手打造性能出眾的觸覺傳感套件。
整合多模態:設計難點
將一系列傳感器集成到指尖大小的模塊中,本身就是一項工程難題。每增加一種模態,都會提升復雜度。設計中必須考量以下關鍵因素。
●尺寸
傳感器、信號調理電路與連接裝置都必須容納在指尖部位的有限空間內。微型化是關鍵。
●帶寬和速度
高分辨率多模態數據需要從指尖觸覺傳感器快速傳輸至機械手的計算單元。同時還要驅動機械手執行機構,針對觸覺傳感器檢測到的各類事件及時做出響應。
●延遲
機器人的反應速度必須比肩人類反射神經,避免捏碎雞蛋、掉落易碎物品,或是在手術中過度擠壓患者皮膚等情況。要讓機器人感知最細微的觸覺變化,必須做到實時響應,而低延遲是首要條件。
●可重復性
數據可重復性至關重要,能保障機器人采集的數據保持一致,從而在相同工況下保持穩定一致的行為表現。
●耐久性
傳感器必須能夠承受可預測的使用循環次數,并具備出色的可靠性,避免出現頻繁故障、倉促更換的窘境。
對不同行業的影響
汽車制造
機器人可完成車架焊接,但整車裝配中復雜線束的對接、布設與安裝目前仍然依賴人工完成。具備觸覺感知的機械手有望實現布線工序的自動化,緩解人力短缺問題,同時提升生產效率。
數據中心
數據中心內存在數以萬計的重復性接線作業。線路運維需要機械臂與機械手在錯綜復雜的線纜線路間靈活作業。觸覺傳感器可引導機械手穿梭于復雜布線環境,按需完成線纜探取、定位和插拔操作。
危險環境
從核電站到化工廠,觸覺感知機器人可替代人類執行高危作業,降低人身安全風險。
醫療健康
觸覺感知機器人可在醫療健康機構內配送藥品,讓護士專注于病患看護。未來,此類機器人可勝任各類外科手術任務,依托觸覺反饋達到超高手術精度,切實減輕臨床醫護人員的工作負擔。
消費端應用
輔助類機器人可協助完成進食、穿衣及其他需要細膩感知與悉心照料的日常事務,尤為適合老年群體日常康養使用。
專業能力直擊客戶需求
在現實與數字世界之間架起橋梁,是ADI的核心優勢所在。深厚的信號鏈專業技能,可確保純凈、可靠的模數轉換,對于解析多模態傳感器數據不可或缺。微型化設計同樣是ADI的強項,可在指尖尺寸的模塊內集成多種傳感模態,而且不會犧牲性能。
嵌入式AI算法具備場景解析能力,能夠區分抓取紙張、拿捏雞蛋等不同動作,無需客戶從零起步搭建模型。結合在精密電子行業數十載的經驗和技術儲備,同時深度對接機械手制造企業,這種研發思路推動了靈巧型智能機器人技術的實用化發展。
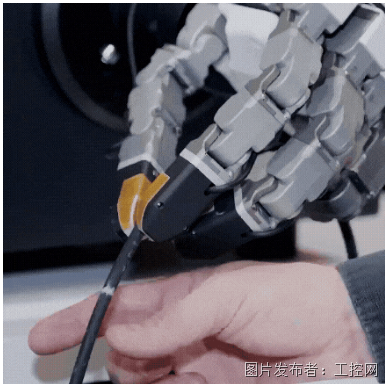
Real-time slip prevention: dynamic grip adjustment with multimodal tactile sensing
挑戰與機遇
當前各行各業面臨的難題,已不局限于技術壁壘本身。目前人形機械手行業尚無統一通用標準,雖有利于技術創新,但也導致設備互聯互通難度加大。機器人移動行走技術已日趨成熟,但靈巧操控(即協調機械手完成各類復雜作業)仍需多年打磨完善。在機器人真正具備多任務自主作業能力之前,普及工作仍將循序漸進、穩步推進。
縱然前路挑戰重重,發展態勢依舊欣欣向榮。行業頭部企業爭相布局人形機器人,機械手正成為最具戰略價值的核心部件之一。具備物理智能感知能力的高性能機械手,將成為下一代機器人產品拉開差異化競爭力的關鍵。
觸感塑造未來
觸覺傳感器的價值,遠不止是一項技術突破,而是開啟了全新產業圖景:讓機器人以細致、安全、精準的方式賦能人類生活。物理智能將讓機器人能夠解讀物理環境、實時自主適配,成為家庭、醫院、工廠及危險環境中值得信賴的協作伙伴。
觸覺傳感器正是靈巧機器人的堅實基礎,使機器人能夠憑借視覺、語音和觸覺感知能力,與現實世界全方位交互,拓展人類的能力邊界。


 投訴建議

提交
引導式降壓-升壓轉換器延長照明時長
ANCA 亮相 IMTS 2026,推出互聯式重磨工作流, 助力制造企業應對硬質合金成本上漲
工業操作系統選型新視角:國產底座如何支撐制造全流程
華大北斗芯片級解決方案組團亮相第五屆北斗規模應用國際峰會
Moxa:筑牢工業通信底座,賦能 AI 價值釋放