


磐儀 AGV & AMR 工業(yè)電腦
AGV & AMR 工業(yè)電腦
ARBOR 提供專為 AGV(自動(dòng)導(dǎo)引車)與 AMR(自主移動(dòng)機(jī)器人)應(yīng)用打造的強(qiáng)固型 AI 嵌入式計(jì)算平臺(tái),能在物流、倉(cāng)儲(chǔ)及智能工廠環(huán)境中實(shí)現(xiàn)智能導(dǎo)航、實(shí)時(shí)決策與可靠的自主運(yùn)作。
平臺(tái)選擇涵蓋用于高性能邊緣 AI 處理的 NVIDIA Jetson AGX Orin 系統(tǒng)、支持 Hailo-8 M.2 或 MemryX MX3 M.2 加速卡以實(shí)現(xiàn)可擴(kuò)展邊緣推理的 Intel 架構(gòu)配置,以及專為工業(yè)部署環(huán)境設(shè)計(jì)的強(qiáng)固型無(wú)風(fēng)扇系統(tǒng)。憑借可擴(kuò)展的 AI 性能、豐富的工業(yè)級(jí) I/O 與靈活的加速卡選擇,ARBOR 助力機(jī)器人開(kāi)發(fā)者針對(duì)從自主運(yùn)輸、物料搬運(yùn)到巡檢與服務(wù)型機(jī)器人等各種應(yīng)用,選擇最理想的平臺(tái)。
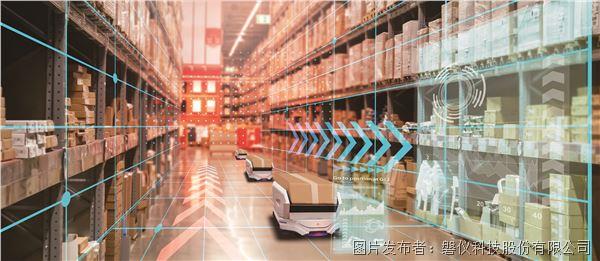
實(shí)體 AI 及其對(duì) AGV 與 AMR 計(jì)算的嚴(yán)苛要求
傳統(tǒng)的 AGV (自動(dòng)導(dǎo)引車) 與 AMR (自主移動(dòng)機(jī)器人) 系統(tǒng)主要是基于固定路線、預(yù)先定義的地圖以及基于規(guī)則的反應(yīng)來(lái)設(shè)計(jì)。隨著應(yīng)用場(chǎng)景轉(zhuǎn)移到人機(jī)協(xié)作環(huán)境、非結(jié)構(gòu)化的倉(cāng)儲(chǔ)空間以及動(dòng)態(tài)的生產(chǎn)設(shè)定,對(duì)計(jì)算的需求也發(fā)生了根本性的改變。如今的機(jī)器人必須能夠?qū)崟r(shí)感知周遭環(huán)境、獨(dú)立做出具備環(huán)境感知能力的決策,并以極低的延遲執(zhí)行精確的實(shí)體動(dòng)作。這正是“實(shí)體 AI (Physical AI)”對(duì)硬件層的核心要求。
為了支持這樣的運(yùn)作,需要一個(gè)能夠無(wú)縫完成從“感知”到“行動(dòng)”完整循環(huán)的計(jì)算平臺(tái)。
在感知端,系統(tǒng)必須能快速處理來(lái)自攝像機(jī)、激光雷達(dá) (LiDAR) 以及慣性測(cè)量單元 (IMU) 的同步數(shù)據(jù)流,以確保機(jī)器人對(duì)環(huán)境的理解保持在最新?tīng)顟B(tài)。
在決策端,AI 推理必須在邊緣端 (本地) 執(zhí)行,且延遲必須夠低,確保導(dǎo)航、避障與任務(wù)分配都能實(shí)時(shí)進(jìn)行,而不需要等待網(wǎng)絡(luò)的往返傳輸時(shí)間。
在行動(dòng)端,推理的結(jié)果必須轉(zhuǎn)化為具備可預(yù)測(cè)時(shí)序的確定性電機(jī)控制信號(hào),因?yàn)樵谪P(guān)安全的機(jī)器人應(yīng)用中,控制循環(huán)內(nèi)的延遲變動(dòng)是無(wú)法接受的。
ARBOR 的平臺(tái)專為支持此循環(huán)的每一個(gè)階段而打造。無(wú)論是選擇基于 Jetson AGX Orin 的系統(tǒng)、搭載 Hailo-8 的 Intel 平臺(tái),還是搭載 MemryX MX3 的 Intel 平臺(tái),都取決于工作負(fù)載在該循環(huán)中的位置,以及特定應(yīng)用在每個(gè)階段的性能需求。
涵蓋感知、決策與行動(dòng)循環(huán)的平臺(tái)能力
多傳感器感知與數(shù)據(jù)融合
ARBOR 平臺(tái)支持通過(guò) GigE、USB Vision、CAN Bus 與串行接口 (Serial I/O) 同步處理來(lái)自攝像機(jī)、LiDAR、IMU 及其他傳感器的數(shù)據(jù)。高帶寬的 I/O 接口能實(shí)現(xiàn)可靠的傳感器融合與實(shí)時(shí)的環(huán)境感知,且不會(huì)產(chǎn)生數(shù)據(jù)傳輸瓶頸。
用于實(shí)時(shí)決策的邊緣 AI 推理
針對(duì) AI 驅(qū)動(dòng)的導(dǎo)航與避障,ARBOR 提供具備擴(kuò)展彈性的計(jì)算選項(xiàng),從適合高級(jí)多模型推理的 NVIDIA Jetson AGX Orin 平臺(tái),到搭載 Hailo-8 或 MemryX MX3 加速器以實(shí)現(xiàn)高能效邊緣 AI 處理的 Intel 系統(tǒng)皆有支持。
確保精確執(zhí)行的確定性控制
ARBOR 平臺(tái)能為運(yùn)動(dòng)控制、碰撞預(yù)防及攸關(guān)安全的機(jī)器人應(yīng)用提供具可預(yù)測(cè)性、低延遲的系統(tǒng)反應(yīng),確保在動(dòng)態(tài)的工業(yè)環(huán)境中精準(zhǔn)運(yùn)作。
適合連續(xù)運(yùn)作的強(qiáng)固型無(wú)風(fēng)扇設(shè)計(jì)
專為工廠與倉(cāng)儲(chǔ)環(huán)境部署而設(shè)計(jì),ARBOR 系統(tǒng)具備無(wú)風(fēng)扇散熱、工業(yè)級(jí)的耐用性以及寬壓電源輸入,可在嚴(yán)苛條件下支持 24/7 全天候可靠的移動(dòng)運(yùn)作。
用于車隊(duì)協(xié)同作業(yè)的無(wú)線連接能力
集成 Wi-Fi、4G/5G 與可選的 GNSS 支持,可實(shí)現(xiàn)與車隊(duì)管理系統(tǒng)的實(shí)時(shí)通訊,支持協(xié)同的機(jī)器人操作、實(shí)時(shí)定位與遠(yuǎn)程監(jiān)控。
常見(jiàn)的應(yīng)用部署場(chǎng)景
倉(cāng)儲(chǔ)與物流自動(dòng)化
通過(guò)專為連續(xù)倉(cāng)儲(chǔ)運(yùn)作設(shè)計(jì)的可靠 AI 計(jì)算,支持自主托盤運(yùn)輸、貨到人 (Goods-to-Person) 訂單履行以及動(dòng)態(tài)路線優(yōu)化。
智能工廠與生產(chǎn)線 AGV
實(shí)現(xiàn)自動(dòng)化物料搬運(yùn),并與 MES 和 WMS 平臺(tái)無(wú)縫集成,確保高效且協(xié)調(diào)的生產(chǎn)工作流程。
無(wú)人叉車與重載搬運(yùn)
處理高分辨率 3D 傳感、負(fù)載檢測(cè)與安全系統(tǒng)集成,實(shí)現(xiàn)于高架倉(cāng)儲(chǔ)與窄巷道環(huán)境中的精確作業(yè)。
巡檢與巡邏機(jī)器人
通過(guò)車載邊緣 AI 處理加速實(shí)時(shí)圖像分析、異常檢測(cè)與設(shè)備監(jiān)控,以應(yīng)付持續(xù)性的自主巡檢任務(wù)。
如何為 AGV 或 AMR 應(yīng)用選擇合適的平臺(tái)
AGV 與 AMR 項(xiàng)目的平臺(tái)選擇,通常取決于工作負(fù)載在“感知、決策與行動(dòng)”循環(huán)中的位置,以及特定應(yīng)用在各階段的性能要求。同時(shí)運(yùn)行 SLAM、目標(biāo)檢測(cè)與路徑規(guī)劃等多模型推理的系統(tǒng),通常需要 Jetson 等級(jí)的計(jì)算能力。若是僅需要為一兩項(xiàng)特定任務(wù)進(jìn)行專屬推理,并搭配標(biāo)準(zhǔn)控制功能的應(yīng)用,采用搭載專用 AI 加速器的 Intel 平臺(tái)往往會(huì)是更好的選擇。在此基礎(chǔ)上,再根據(jù)機(jī)器人的設(shè)計(jì)方式與運(yùn)作環(huán)境,通過(guò)傳感器接口需求、無(wú)線網(wǎng)絡(luò)連接、功耗預(yù)算及物理尺寸來(lái)進(jìn)一步縮小選擇范圍。
導(dǎo)航方式:固定路線 AGV、基于 SLAM 的 AMR 或混合型
AI 工作負(fù)載:目標(biāo)檢測(cè)、傳感器融合、路徑規(guī)劃的復(fù)雜度
平臺(tái)架構(gòu):基于 Jetson、搭載 Hailo-8 的 Intel 平臺(tái),或搭載 MemryX MX3 的 Intel 平臺(tái)
傳感器接口:LiDAR、攝像機(jī)類型、IMU、編碼器連接能力
無(wú)線通訊:用于車隊(duì)協(xié)同作業(yè)的 Wi-Fi、4G/5G、GNSS
寬壓電源輸入范圍與電池電壓的兼容性
工作溫度范圍與抗震 / 抗沖擊能力
機(jī)器人底盤內(nèi)的外形尺寸與安裝限制
常見(jiàn)問(wèn)題 (FAQ)
Q:什么是實(shí)體 AI (Physical AI)?為什么它對(duì) AGV 與 AMR 系統(tǒng)很重要?
A:實(shí)體 AI 是指在實(shí)體世界中進(jìn)行感知、推理與行動(dòng)的 AI 系統(tǒng),而非僅在純數(shù)字環(huán)境中運(yùn)作。對(duì)于 AGV 與 AMR 應(yīng)用而言,這意味著機(jī)器人能夠在非結(jié)構(gòu)化空間中導(dǎo)航、獨(dú)立應(yīng)對(duì)現(xiàn)實(shí)世界的狀況,并與人類工作者安全協(xié)作。要支持實(shí)體 AI,計(jì)算平臺(tái)不僅需要強(qiáng)大的原始推理性能,更需要以低延遲和確定性控制來(lái)完成感知、決策與行動(dòng)的完整循環(huán)。
Q:什么是 AMR 電腦?
A:AMR 電腦是一種嵌入式計(jì)算平臺(tái),作為自主移動(dòng)機(jī)器人 (AMR) 的中央處理樞紐。它負(fù)責(zé)實(shí)時(shí)處理來(lái)自 LiDAR、攝像機(jī)與 IMU 的傳感器數(shù)據(jù),運(yùn)行導(dǎo)航與避障算法,并管理與車隊(duì)管理系統(tǒng)的通訊,使機(jī)器人能在動(dòng)態(tài)環(huán)境中獨(dú)立運(yùn)作。
Q:AGV 電腦與 AMR 電腦有何不同?
A:AGV 電腦通常專注于可靠的傳感器輸入、電機(jī)控制以及與固定基礎(chǔ)設(shè)施的通訊,以進(jìn)行預(yù)先設(shè)定的路線導(dǎo)航。AMR 電腦則處理更復(fù)雜的工作負(fù)載,包含動(dòng)態(tài)路徑規(guī)劃、多傳感器融合與實(shí)時(shí)環(huán)境建圖。隨著 AGV 系統(tǒng)日益普及視覺(jué)導(dǎo)航技術(shù),兩者對(duì)計(jì)算的需求也正逐漸趨同。
Q:我應(yīng)該何時(shí)選擇 Jetson AGX Orin 平臺(tái),何時(shí)選擇搭載 Hailo-8 或 MemryX MX3 的 Intel 平臺(tái)?
A:基于 Jetson AGX Orin 的系統(tǒng)非常適合需要同時(shí)運(yùn)行多傳感器融合、SLAM 與復(fù)雜感知工作負(fù)載的 AI 密集型應(yīng)用。當(dāng)應(yīng)用程序需要針對(duì)特定任務(wù)進(jìn)行專屬推理,并同時(shí)具備標(biāo)準(zhǔn)控制功能時(shí),搭載 Hailo-8 或 MemryX MX3 加速器的 Intel 平臺(tái)則是實(shí)用的選擇,其功耗表現(xiàn)比 Jetson 等級(jí)系統(tǒng)更為優(yōu)異。
Q:為什么 AGV 與 AMR 系統(tǒng)需要強(qiáng)固型計(jì)算平臺(tái)?
A:移動(dòng)機(jī)器人運(yùn)作于充滿震動(dòng)、粉塵、溫度變化,且由車載電池提供不穩(wěn)定電源的工業(yè)環(huán)境中,這遠(yuǎn)超過(guò)一般標(biāo)準(zhǔn)計(jì)算硬件的承受范圍。具備寬壓電源輸入與工業(yè)級(jí)結(jié)構(gòu)的強(qiáng)固型無(wú)風(fēng)扇平臺(tái),能有效降低故障風(fēng)險(xiǎn),并支持 24/7 自動(dòng)化運(yùn)作所需的正常運(yùn)行時(shí)間 (Uptime) 要求。
Q:在為 AGV 或 AMR 項(xiàng)目選擇計(jì)算平臺(tái)前,我應(yīng)該確認(rèn)哪些事項(xiàng)?
A:首先確認(rèn)導(dǎo)航方式,以及該應(yīng)用在感知、決策與行動(dòng)階段的 AI 工作負(fù)載需求。接著,評(píng)估傳感器接口需求、無(wú)線通訊、電源輸入范圍、工作溫度及外形尺寸限制。對(duì)于多機(jī)器人部署項(xiàng)目,也強(qiáng)烈建議在項(xiàng)目初期確認(rèn)車隊(duì)通訊能力與平臺(tái)的長(zhǎng)期供貨可用性 (Long-term availability)。
探索 ARBOR 專為自主機(jī)器人、倉(cāng)儲(chǔ)自動(dòng)化與智能制造所設(shè)計(jì)的強(qiáng)固型 AI 計(jì)算系統(tǒng)產(chǎn)品組合。


 投訴建議

提交

磐儀基于COM-HPC的手持式計(jì)量3D掃描儀解決方案
磐儀白皮書(shū): 從COM Express遷移到COM-HPC
磐儀白皮書(shū): 人工智能驅(qū)動(dòng)的高性能計(jì)算
磐儀智慧交通車聯(lián)網(wǎng)解決方案
2026磐儀行業(yè)用移動(dòng)設(shè)備產(chǎn)品型錄