


阿普奇旗艦級具身智能控制器TER40J-A6在雙足人形機器人中的應(yīng)用實踐
雙足人形機器人是具身智能技術(shù)的集大成者,其仿人形態(tài)使其能夠無縫適配人類工作環(huán)境,在工業(yè)生產(chǎn)、商業(yè)服務(wù)、特種作業(yè)等領(lǐng)域具有廣闊的應(yīng)用前景。然而,雙足構(gòu)型帶來的動態(tài)平衡挑戰(zhàn),使其對核心控制系統(tǒng)的要求遠(yuǎn)高于其他形態(tài)的機器人——需要在毫秒級時間內(nèi)完成感知、決策、控制的全鏈路閉環(huán)。
某國內(nèi)頭部雙足人形機器人研發(fā)制造商,在為其新一代全尺寸雙足人形機器人升級核心控制系統(tǒng)時,面臨以下挑戰(zhàn):
1. 極致AI算力需求:雙足人形機器人需在邊緣端實時運行多模態(tài)大模型,完成環(huán)境感知、語義理解、任務(wù)規(guī)劃等復(fù)雜AI任務(wù),要求控制器具備千TOPS級AI算力;
2. 多路高清視頻同步采集:機器人需搭載多個高清攝像頭實現(xiàn)360度環(huán)境感知,要求控制器支持多路GMSL2相機接口并具備GNSS授時同步功能;
3. 高速網(wǎng)絡(luò)與實時工業(yè)通信并存:既需要萬兆級網(wǎng)絡(luò)實現(xiàn)大數(shù)據(jù)回傳與大模型訓(xùn)練數(shù)據(jù)提取,又需要支持EtherCAT工業(yè)實時以太網(wǎng)協(xié)議以驅(qū)動機器人全身關(guān)節(jié)電機;
4. 大小腦一體化的實時控制:雙足行走要求運動控制周期極短,傳統(tǒng)“大小腦分離”架構(gòu)的通信延遲難以滿足高動態(tài)雙足行走的實時性要求,亟需算控一體的融合架構(gòu);
5. 豐富的工業(yè)通信接口:需同時對接關(guān)節(jié)伺服電機、力傳感器、IMU、激光雷達(dá)等多類設(shè)備,要求控制器具備多路CAN FD、串口、GPIO等豐富接口;
6. 高動態(tài)作業(yè)的抗振可靠性:雙足人形機器人在奔跑、跳躍、舞蹈等高動態(tài)動作中承受高強度振動與沖擊,要求控制器具備卓越的抗振設(shè)計和接口鎖緊結(jié)構(gòu)。
解決方案
經(jīng)過多輪選型與嚴(yán)苛實測驗證,客戶最終選用阿普奇旗艦級具身智能控制器TER40J-A6作為其新一代雙足人形機器人的核心控制平臺。該方案具備以下核心優(yōu)勢:
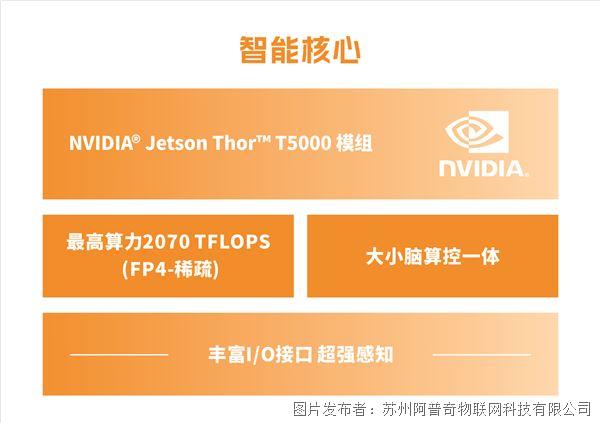
1. 2070 TFLOPS算力,大小腦一體承載
TER40J-A6搭載NVIDIA Jetson Thor T5000核心模組,AI算力最高可達(dá)2070 TFLOPS(FP4-稀疏)。相比Jetson AGX Orin平臺有了質(zhì)的飛躍——CPU核心數(shù)更多,CPU算力約為之前的兩到三倍。這一算力水平使得雙足人形機器人可以在邊緣端實時運行大規(guī)模視覺語言模型、多模態(tài)感知模型和復(fù)雜任務(wù)規(guī)劃算法,真正實現(xiàn)從“感知”到“決策”的端到端智能處理。
2. 8路GMSL2相機接口,構(gòu)建全景感知
TER40J-A6標(biāo)配8個GMSL2相機接口,并支持GNSS授時同步。8路相機接口可直接接入多路高清攝像頭,實現(xiàn)雙足人形機器人360度無死角環(huán)境感知。GNSS授時同步功能確保多路圖像幀精準(zhǔn)對齊,為SLAM建圖、目標(biāo)追蹤、動態(tài)避障等核心功能提供高質(zhì)量數(shù)據(jù)支撐。
3. 算控一體架構(gòu),告別“大小腦分離”
TER40J-A6搭載Jetson Thor平臺,定位為旗艦級具身智能大小腦一體化控制器。它不僅能承擔(dān)AI感知與決策的“大腦”功能,還能憑借豐富的工業(yè)通信接口兼顧實時運動控制的“小腦”職責(zé),真正做到“大小腦合一”。這一架構(gòu)從根本上消除了傳統(tǒng)“大腦+小腦”分離方案中因通信延遲導(dǎo)致的控制滯后問題,為雙足行走的高動態(tài)實時控制提供了堅實的硬件基礎(chǔ)。
4. 工業(yè)通信全面升級,滿足多設(shè)備接入
TER40J-A6面向雙足人形機器人場景進(jìn)行了全面的接口升級:
● 2個10GbE萬兆網(wǎng)口 + 4個獨立千兆網(wǎng)口(其中部分千兆網(wǎng)口支持EtherCAT協(xié)議):萬兆網(wǎng)口便于快速提取大模型訓(xùn)練數(shù)據(jù),為AI算法的持續(xù)迭代優(yōu)化提供高質(zhì)量素材;千兆網(wǎng)口可分別用于關(guān)節(jié)伺服通信、激光雷達(dá)接入與后臺通信,實現(xiàn)數(shù)據(jù)分流不擁堵;
● 4路CAN FD:直接對接雙足人形機器人的關(guān)節(jié)伺服電機驅(qū)動系統(tǒng),實現(xiàn)多軸高精度同步控制;
● 2個RS232/RS485:穩(wěn)定連接力傳感器、IMU等外設(shè);
● 16路GPIO:便于擴展報警輸出、狀態(tài)指示等執(zhí)行接口;
● 額外提供I2C、SPI、TTL、PPS_IN、2路PWM等接口,滿足深度定制需求;
● 3個USB 10Gbps + 1個USB 5Gbps ,可連接高速存儲、工業(yè)相機、語音模塊、雷達(dá)、力感傳感器等設(shè)備;
● 1個HDMI顯示接口,便于本地調(diào)試與可視化。
5. 全接口抗振設(shè)計,勝任高動態(tài)作業(yè)
雙足人形機器人在奔跑、跳躍、舞蹈等高動態(tài)動作中,控制器承受著持續(xù)的高強度振動與沖擊。
TER40J-A6在接口抗振方面進(jìn)行了全鏈路系統(tǒng)化設(shè)計:
● GMSL相機接口自帶卡扣鎖緊結(jié)構(gòu),確保多路高清相機在劇烈運動中連接穩(wěn)固;
● 網(wǎng)絡(luò)接口采用Mini I/O形態(tài),同樣具備鎖扣設(shè)計,相比傳統(tǒng)RJ45擁有更優(yōu)異的抗振性能;
● USB接口周邊預(yù)留螺絲固定孔,可通過固定線材進(jìn)一步加固。整套接口方案確保控制器能夠穩(wěn)定支撐機器人完成跳舞、翻跟頭等各類高動態(tài)、高沖擊的復(fù)雜動作。
6. 無線擴展與工業(yè)級可靠性
TER40J-A6支持M.2 Key-M插槽擴展NVMe SSD,M.2 Key-B插槽擴展4G/5G模塊,以及M.2 Key-E插槽擴展WiFi/BT模塊。側(cè)面預(yù)留了調(diào)試接口、燒錄接口和SIM卡槽,維護升級非常便捷。整機尺寸僅為168.2×130×72.6mm,采用智能風(fēng)扇主動散熱,支持12~28V直流寬壓供電,工作溫度可達(dá)-20~50℃,存儲溫度-40~80℃,并經(jīng)過嚴(yán)格的抗振動及抗沖擊測試。
方案價值
通過引入阿普奇旗艦級具身智能控制器TER40J-A6,該雙足人形機器人研發(fā)制造商成功實現(xiàn)了:
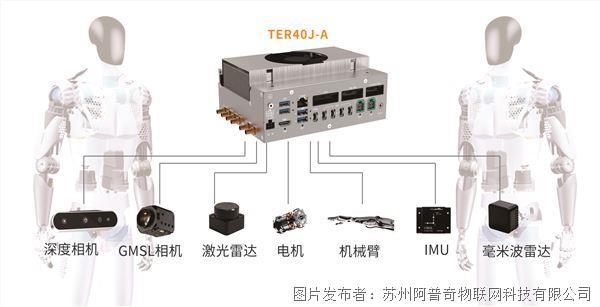
● 算力瓶頸全面突破:2070 TFLOPS超高AI算力使多模態(tài)大模型可在邊緣端實時運行,環(huán)境感知、語義理解、任務(wù)規(guī)劃等高級智能的響應(yīng)速度較傳統(tǒng)方案實現(xiàn)質(zhì)的飛躍,為雙足人形機器人從“能走”向“能思考、能決策”演進(jìn)提供了充沛的算力底座。
● 大小腦合一,控制延遲歸零:Jetson Thor平臺的算控一體架構(gòu)徹底消除了傳統(tǒng)“大腦+小腦”分離方案的通信延遲,雙足行走的運動控制指令可在納秒級時間內(nèi)完成從感知到執(zhí)行的閉環(huán),行走穩(wěn)定性與動態(tài)響應(yīng)速度大幅提升。
● 全景感知無死角:8路GMSL2相機接口配合GNSS授時同步,實現(xiàn)多路高清圖像精準(zhǔn)采集與時間對齊,機器人360度環(huán)境感知能力覆蓋復(fù)雜地形識別、動態(tài)避障、目標(biāo)追蹤等多樣化場景需求。
● 高速通信與實時控制兼顧:2×10GbE萬兆網(wǎng)口保障高清視頻與感知數(shù)據(jù)高速匯聚,便于快速提取大模型訓(xùn)練數(shù)據(jù),為AI算法的持續(xù)迭代優(yōu)化提供高質(zhì)量素材;4×GbE千兆網(wǎng)口支持EtherCAT協(xié)議,實現(xiàn)微秒級關(guān)節(jié)電機實時控制。
● 全接口抗振保障高動態(tài)作業(yè):GMSL接口卡扣鎖緊、Mini I/O網(wǎng)口鎖扣設(shè)計、USB螺絲固定孔等多重抗振措施,確保控制器在奔跑、跳躍、舞蹈等高動態(tài)動作中持續(xù)穩(wěn)定運行,徹底解決了傳統(tǒng)方案中因振動導(dǎo)致接口松動、信號瞬斷的頑疾。
● 多設(shè)備一機集成,系統(tǒng)架構(gòu)大幅簡化:4×CAN FD、2×RS232/485、16×GPIO、I2C/SPI/PPS等豐富接口,實現(xiàn)關(guān)節(jié)伺服、力傳感器、IMU、激光雷達(dá)、高清相機等設(shè)備的一機接入,無需額外擴展模塊即可完成全系統(tǒng)部署,顯著降低了系統(tǒng)集成復(fù)雜度與BOM成本。
在工信部與國資委聯(lián)合啟動人形機器人與具身智能實景實訓(xùn)專項行動、七部門部署創(chuàng)新任務(wù)揭榜掛帥工作、人形機器人產(chǎn)量預(yù)計突破10萬臺的政策與產(chǎn)業(yè)雙重風(fēng)口下,雙足人形機器人正從“能走起來”加速邁向“能跑起來、能跳起來、能干起來”的規(guī)模化落地新階段。而支撐這一切的,是一顆足夠強大、足夠敏捷、足夠可靠的“智慧心臟”。
阿普奇TER40J-A6旗艦級具身智能控制器,憑借2070 TFLOPS的極致AI算力、8路GMSL2相機接口的全景感知、Jetson Thor平臺的大小腦一體化架構(gòu)、全接口抗振設(shè)計以及豐富工業(yè)通信接口的全面覆蓋,完美適配雙足人形機器人對高算力、多路感知、高動態(tài)實時控制及嚴(yán)苛環(huán)境適應(yīng)性的要求。
無論是雙足人形機器人研發(fā)平臺、復(fù)合協(xié)作機器人,還是無人駕駛、復(fù)雜環(huán)境巡檢等具身智能場景,,TER40J-A6都將以“大小腦合一”的旗艦級性能,成為具身智能時代值得信賴的機器人“智慧心臟”。


 投訴建議

提交
阿普奇受邀參加眾業(yè)達(dá)跨境業(yè)務(wù)供應(yīng)鏈解決方案蘇州推介會
機器人焊接作業(yè)火花四濺(企業(yè)商用).jpg)
阿普奇低功耗多網(wǎng)口嵌入式工控機AK5在桌面協(xié)作機器人中的應(yīng)用實踐
阿普奇成功入庫2026年相城區(qū)“苗圃”工程計劃
數(shù)控激光切割機切割金屬(企業(yè)商用).jpg)
阿普奇多網(wǎng)口超緊湊嵌入式工控機C6 Ultra在激光切割設(shè)備中的應(yīng)用實踐
阿普奇強擴展無風(fēng)扇工控一體機PL185CQ-E6在光學(xué)鍍膜的應(yīng)用案例