


光模塊耦合工序的機器視覺定位方案
摘要
光模塊耦合對準是決定光路插損與一致性的最后一道精度關。速率邁向 1.6T 與 CPO 共封裝,六自由度全自動搜索成為主流,對視覺系統的分辨率、穩定性與同軸化提出更高要求。本文從封裝工藝與設備配置出發,拆解六自由度搜索與點光譜測高的現實痛點,并給出內置離焦靶標的小景深鏡頭方案。
關鍵詞
光模塊;耦合對準;機器視覺;視覺定位;六自由度;小景深鏡頭;離焦靶標;點光譜替代;COOLENS
一、行業背景:耦合精度為何成為光模塊的分水嶺
光模塊的速率競賽正把封裝精度推向前所未有的門檻。當 1.6T 與 CPO 共封裝走向產業主線,耦合對準不再只是“接上光路”,而是要在六自由度空間里把偏差壓到微米級。
耦合的本質,是把激光器發出的光高效導入光纖或波導;任何橫向偏移或角度偏差都會轉化為插損。因此耦合搜索,本質是在六維空間里尋找光功率最大點的過程。
在封裝流程中,耦合對準緊接固晶貼片之后,是把“已貼好的芯片”與“光路接收端”精確對到一起的環節。與固晶的“放得準”不同,耦合是“對得正”——對準偏差直接表現為損耗與一致性波動,往往決定模塊性能上限。
二、耦合工序對機器視覺的核心要求
落到設備配置上,這組指標很具體:500 萬 2/3 相機搭配 4 倍 110 鏡頭,要做 xyz 加 RxRyRz 的六自由度耦合,當前用點光譜測高,但配置方明確提出——希望把測高集成到與鏡頭光路同軸。
2.1 六自由度搜索帶來的成像反饋壓力
光學對準不是簡單的平面定位。元件除了 x/y/z 三個平移自由度,還有 Rx/Ry/Rz 三個旋轉自由度;只有六個自由度都收斂到最優,光才能以最小插損注入。
這意味著每一個平移與旋轉軸都需要被精確反饋,搜索空間大、收斂要求高。六自由度搜索通常從粗對準到精搜索逐軸收斂,每收斂一軸都依賴視覺反饋。
成像的穩定性與坐標判定的可信度,直接決定耦合節拍與一次成功率。配置采用的 4 倍 110 鏡頭,4 倍提供對準所需的放大倍率,使細微偏移可被分辨。
而視覺系統要在有限工作距內同時完成“看位置”與“測高度”——這正是同軸化方案要解決的問題。
2.2 點光譜測高的痛點與同軸化方向
當前方案用點光譜做測高,等于在視覺系統之外多引出一路外部基準。它占用機構空間、增加標定環節,長期運行還存在不同軸引入的漂移風險。
點光譜需要獨立光路打在元件表面測距,在本就緊湊的耦合頭結構里擠占空間;且測量嚴格依賴與被測面法線對齊,裝調敏感、易引入誤差。
因此配置方明確提出希望“把測高集成到跟鏡頭光路同軸一起實現”——把測高與對焦收進鏡頭光路同軸,可簡化結構、消除不同軸誤差,正是耦合視覺方案的演進方向。
上述需求落到產品上仍有硬約束:在保光學分辨率的前提下,小景深鏡頭如何在對焦銳利與視場覆蓋間取得平衡、同軸測高如何替代外部點光譜并保持長期一致性,都是必須直面的工程難點。
三、面向耦合工序的機器視覺光學方案
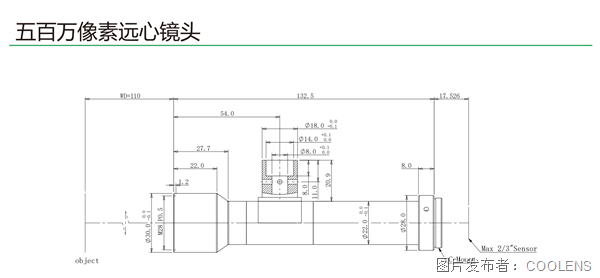
面向耦合這道精度關,COOLENS 基于高性能物方遠心鏡頭,推出光模塊耦合設備小景深一體化視覺方案。
該方案依托五百萬像素遠心鏡頭的高分辨率光學基礎,搭建小景深成像光路,通過光路內置離焦靶標進行對焦及測高,替代原有的點光譜方案。
耦合對準關注的是最佳焦面位置,小景深讓離焦量更敏感、對焦判據更銳利。配合內置離焦靶標,可在整套同軸光路內完成對焦與測高。
內置離焦靶標在光路焦面附近設置已知離焦圖案,通過比較成像清晰度反推當前焦面位置,從而在同軸光路內完成對焦與測高,無需外部點光譜。
結構簡化后,耦合頭的可靠性與維護成本隨之改善。替代點光譜,設備少了一路外部測高基準,結構更緊湊,也降低了多路光路長期運行產生的不同軸標定漂移風險。
整套依托該遠心鏡頭搭建的視覺方案,在標準配套成像硬件條件下,可穩定支撐 1~3μm 橫向對位。
四、結語
耦合是光模塊光路對準的最后一道、也最直接影響插損與一致性的工序。當速率奔向 1.6T、封裝走向 CPO,六自由度全自動搜索成為常態,視覺定位不再只是取像模塊,而是決定耦合良率與成本的關鍵能力。
COOLENS 圍繞耦合設備小景深鏡頭,把“小景深對焦、內置離焦靶標、同軸測高替代點光譜”落到具體的光學方案上,為光模塊耦合工序的精度關提供可落地的機器視覺支撐。


 投訴建議

提交


先進封裝鍵合視覺對位系統
MPO 芯數演進與 AOI 光學設計

0.5μm級光纖端面缺陷檢出
MPO多芯連接器端面檢測的“三區難題”

COOLENS光纖端面檢測專用光學方案