


Verdin iMX8M Plus 實現上電亮屏的無閃爍啟動
幾秒之后,界面也許才會亮起,顯示一個臨時啟動畫面,在初始化過程中閃爍幾下,最后才進入真正的應用界面。即使在性能很快的系統上,這個過程依然顯得不穩定,因為問題通常并不在于算力性能,而在于啟動期間“誰在控制顯示輸出”。
GraphLab Boot 采用了不同的思路。實時核心在上電瞬間就激活顯示器,在 Linux 啟動期間持續維持顯示,并讓 Linux 直接渲染到這條已經處于活動狀態的顯示路徑中,而不會觸發一次肉眼可見的覆蓋。
根本原因很簡單:在傳統的嵌入式 Linux 啟動流程中,并不存在一個組件從頭到尾一直擁有顯示控制權。
即使每個階段單獨來看都運行正常,它們之間的切換仍然可能帶來黑幀、閃爍,或者與時序相關的不穩定行為。從工程視角看,這很常見;但從產品視角看,這并不理想。
GraphLab Boot 如何在第一時間顯示第一個像素?
在默認配置中,這第一幀可以是一個啟動畫面,并帶有可配置的狀態文本,而不是一張靜態圖片。顯示出來的消息可以對應真實的系統狀態,例如顯示 pipeline 初始化、切換準備就緒,或 Linux DRM 的關鍵里程碑,同時又能針對不同項目做定制。
如果項目需求不止于啟動畫面,GraphLab 還可以把實時核心階段的渲染擴展成更豐富的早期 UI,包括動畫、文字、圖片以及來自 I2C、SPI、CAN 等外設的實時數據。不過文中強調,這類能力目前應被視為 GraphLab 提供的項目級擴展,而不是今天就能由客戶自助啟用的標準功能。
第二個挑戰是向 Linux 圖形棧切換的過程。在傳統方案中,Linux 會接管顯示pipeline,重新初始化 DRM 狀態,而控制權變更期間很容易出現可見的熄屏或空白。
在 Torizon 環境中,Linux 圖形棧、合成器和 UI 容器仍然可以在后臺啟動,而用戶可見的輸出始終由實時核心控制。只有到了選定的交接點,才會切換到 Linux 渲染的輸出,因此用戶不需要在屏幕上看到 Linux 啟動過程中的中間階段。
Linux UI 如何在沒有可見切換的情況下變得可交互?
這種切換可以通過連續幀檢測自動發生,也可以通過一個 sysfs 開關,由應用程序在確認 Linux 輸出已經準備好時顯式觸發。
從用戶視角來看,系統就像是直接啟動進入應用的就緒狀態。由于底層顯示 pipeline 始終保持活動,整個切換過程可以在沒有可見重置、空白幀或模式切換的情況下完成。
這種“無切換”架構是如何工作的?
通俗地說,Linux 并不是把每次顯示更新都通過 Cortex-M 核心“轉發”,從而形成瓶頸。相反,Cortex-M 只負責讓顯示引擎保持激活并持續擁有控制權,而 Linux 則把內容渲染到已經連接到活動顯示 pipeline 的共享幀緩沖區中。
隨后,一個定制 DRM 驅動會把這條現有顯示 pipeline 暴露給 Linux,但不會轉移其所有權。Linux 仍然可以通過熟悉的圖形路徑進行渲染,只不過它所依賴的顯示 pipeline 從始至終都不需要真正“切換”過來。
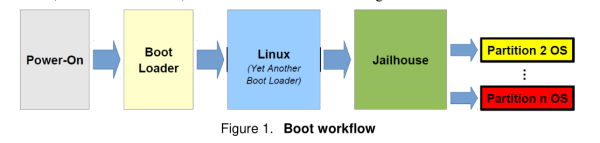
啟動流程概覽
這里的“零拷貝共享幀緩沖”模型很關鍵。它避免了為了跨越啟動階段而額外進行圖像切換或合成,也解釋了為什么整個切換過程能夠在視覺上保持無縫。
這在 Toradex Verdin iMX8M Plus 上實際帶來了什么變化?
Linux 仍然運行在應用處理器核心上,并配合專用 DRM 驅動;與此同時,GraphLab Boot 與標準啟動流程并行工作,以保證顯示輸出持續不斷。
實際測試
早期啟動:GraphLab Boot 已有可見輸出,而標準 Linux 仍是黑屏。
啟動中期:GraphLab Boot 持續顯示受控的進度信息,而標準 Linux 路徑則在真正應用準備好之前顯示一個 compositor(Weston) 畫面。
應用就緒:兩套系統最終都能進入 UI,但只有 GraphLab Boot 在整個過程中始終保持視覺連續。
在當前配置下,GraphLab Boot 能在 800 毫秒內顯示第一個可見像素。
標準 Linux 啟動在真正 UI 準備好之前會出現多個可見的空白或重置時刻;而 GraphLab Boot 則在整個過程中都保持連續輸出,不會讓用戶看到顯示被重置。
這種方案的一個關鍵優勢,是 Linux 側應用開發方式依然保持不變。GraphLab Boot 改變的是啟動過程中顯示 pipeline 的初始化、保護和顯示方式;它并不要求對 Linux 圖形棧進行根本性重寫。
目前這已經在 Torizon 的 Demo Gallery 鏡像上完成驗證,包括 Qt、Embedded Wizard 和 Crank Storyboard 等示例。這說明現有應用框架可以繼續保留,而 GraphLab Boot 則在底層改善了從啟動到 UI 的體驗。
工業 HMI 可以從中受益,因為它能為操作員提供即時反饋,讓啟動過程看起來是確定的,而不是“抖動、閃屏、像出故障”。醫療設備可以從上電到 UI 可用之間獲得更可控、也更容易追蹤的路徑。
在 Toradex Verdin iMX8M Plus 上進行實際評估時,可以從 GraphLab 的基礎 OS 鏡像開始,再在其上運行 Toradex Demo Gallery 項目。
若想進一步了解 GraphLab Boot,可訪問 https://graphlab.net/。如果想試用演示,首先需要創建 GraphLab Portal 工作區,并按照 https://portal.graphlab.net/ 上的入門與技術文檔操作。如果你需要商業層面的支持,可通過 graphlab.net 上的 Request Sales Information 流程聯系;如果需要面向硬件的評估,則可使用 Request Evaluation Kit 流程進入 Toradex 的評估通道。
結論
GraphLab Boot 證明了:第一個像素可以在上電時就出現;Linux 初始化期間顯示可以始終保持連續活動;真正的應用可以在不經過破壞性顯示切換的情況下直接呈現出來。
目前,這個方案的已驗證落地點是 Toradex Verdin iMX8M Plus。但相同的架構思路并不局限于這一種模塊,它同樣適用于更多基于 i.MX 91、i.MX 93 或 i.MX 95 的 Toradex 平臺,只是具體如何落地,需要結合客戶項目來實現。
FAQ
? 是否需要重寫 Linux 側的圖形框架? 不需要,至少不“重寫應用側圖形框架”。Linux 側仍然使用原本的渲染模型;關鍵變化在于啟動期間顯示 pipeline 如何被初始化、保護、顯示,以及在合適的時刻切換。
? Cortex-M 會不會變成每幀渲染瓶頸? 不會。Cortex-M 核心不會成為逐幀渲染瓶頸。它負責持續擁有顯示管線,而 Linux 則把內容渲染到仍連接在活動輸出路徑上的共享幀緩沖區中。
? 切換到 Linux 輸出的時機由什么決定? 這個時機是可配置的。GraphLab Boot 可以基于連續幀檢測自動切換,也可以在 Linux 側應用認為自己已經準備好時,通過 sysfs 控制進行顯式切換。
? Linux 應用后續維護或崩潰時還能切回實時核心嗎? 可以。當 Linux 應用需要維護、重啟或服務操作時,渲染路徑可以切回實時核心;這有助于在 Linux 已經啟動之后,依然保持穩定的視覺體驗。
? 現有 UI 框架還能繼續用嗎? 可以,這正是它的價值主張之一。現有 Linux 側 UI 框架,例如已驗證的 Toradex Demo Gallery 中的 Qt、Embedded Wizard 和 Crank Storyboard,都可以繼續保留,因為 GraphLab Boot 針對的是啟動期與交接行為,而不是替換上層應用框架。
? 啟動畫面的狀態文字能動態變化嗎? 可以。默認情況下,GraphLab Boot 顯示的狀態文字不是靜態的,而是與真實的啟動和顯示狀態關聯,例如顯示 pipieline 進程或 Linux DRM 就緒里程碑。這些可見消息仍然可以通過一套可配置的狀態到消息映射,按項目需求進行定制。
? 它能做的不只是 splash screen 嗎? 可以,但需要注意幾點。默認情況下,GraphLab Boot 提供的是帶可定制、狀態驅動文本的啟動畫面。再往上擴展,GraphLab 在實時核心側具備內部工程能力和渲染基礎,可將早期顯示體驗擴展成更豐富的 UI,包括動畫、文字、圖片以及實時外設數據。不過這屬于 GraphLab 提供的項目定制工程服務,而不是現成自助開箱功能。
? 閃爍是怎么被消除的? 關鍵在于避免重復初始化顯示,并從早期啟動開始就維持一個持久的顯示 pipieline 所有者。Linux 是作為渲染者加入這條已在運行的pipieline,而不是通過破壞性的模式切換來奪取控制權。
? 從哪里開始評估? 可以從 GraphLab Portal 開始,并按照入門文檔在真實硬件上探索 GraphLab Boot:https://portal.graphlab.net/


 投訴建議

提交

基于 Verdin i.MX95 的單目深度估計

從0開始點亮DSI屏幕

基于 NXP iMX8MP ARM平臺安裝測試 Openclaw
在NXP iMX8QM上使用 Jailhouse
基于 Toradex 硬件和 ROS 2 加速機器人原型開發:SiBrain 的技術視角